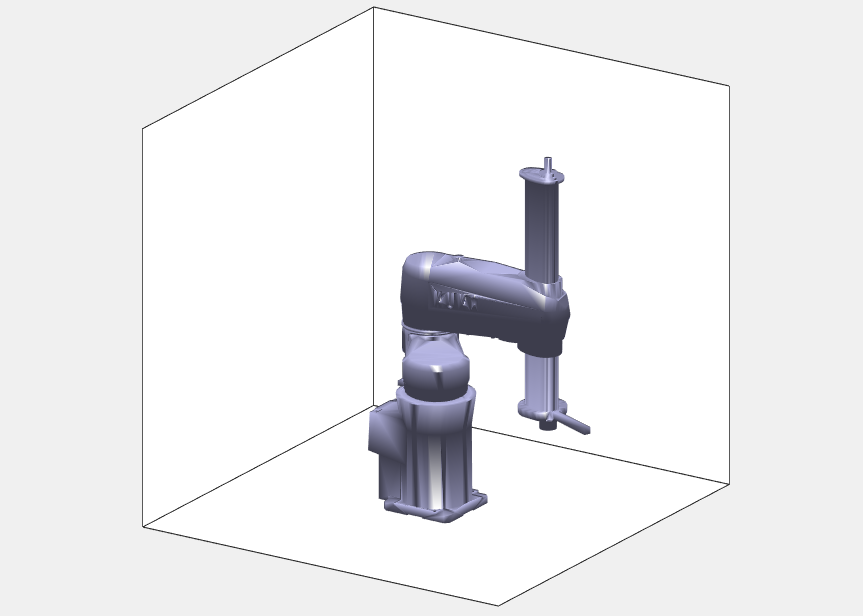
HybridPositionForceControl
Hybrid position and force control of a 3 Dof industrial robot simulation in Matlab/Simulink.

Al momento, stai seguendo questo contributo
- Vedrai gli aggiornamenti nel tuo feed del contenuto seguito
- Potresti ricevere delle email a seconda delle tue preferenze per le comunicazioni
Cita come
Csurilla Károly (2026). HybridPositionForceControl (https://github.com/CsurillaK/HybridPositionForceControl), GitHub. Recuperato .
Riconoscimenti
Ispirato da: stlTools
Informazioni generali
- Versione (1,73 MB)
-
 Visualizza la licenza su GitHub
Compatibilità della release di MATLAB
- Compatibile con qualsiasi release
Compatibilità della piattaforma
- Windows
- macOS
- Linux
| Versione | Pubblicato | Note della release | Action |
|---|---|---|---|
| 1.0.0 |
Per visualizzare o segnalare problemi su questo componente aggiuntivo di GitHub, visita GitHub Repository.
Per visualizzare o segnalare problemi su questo componente aggiuntivo di GitHub, visita GitHub Repository.

