Pianificazione del guadagno
R2026aUn controller a guadagno programmato è un controller i cui guadagni sono regolati automaticamente in funzione del tempo, delle condizioni operative o dei parametri dell'impianto. La pianificazione del guadagno è una strategia comune per il controllo di sistemi la cui dinamica cambia nel tempo o in base alle condizioni operative. Tali sistemi includono i sistemi lineari a parametri varianti (LPV) e ampie classi di sistemi non lineari. Per sincronizzare i controller a guadagno programmato in MATLAB® o Simulink®, si rappresenta il guadagno della variabile come una funzione delle variabili di pianificazione utilizzando il comando tunableSurface. Per una panoramica del workflow per la sincronizzazione dei controller a guadagno programmato, vedere Gain Scheduling Basics.
Funzioni
Blocchi
 | Varying Lowpass Filter | Butterworth filter with varying coefficients |
 | Varying Notch Filter | Notch filter with varying coefficients |
 | PID Controller | Continuous-time or discrete-time PID controller |
 | PID Controller (2DOF) | Continuous-time or discrete-time two-degree-of-freedom PID controller |
 | Varying Transfer Function | Transfer function with varying coefficients |
 | Varying State Space | State-space model with varying matrix values |
 | Varying Observer Form | Observer-form state-space model with varying matrix values |
 | Discrete Varying Lowpass | Discrete Butterworth filter with varying coefficients |
 | Discrete Varying Notch | Discrete-time notch filter with varying coefficients |
 | Discrete PID Controller | Discrete-time or continuous-time PID controller |
 | Discrete PID Controller (2DOF) | Discrete-time or continuous-time two-degree-of-freedom PID controller |
 | Discrete Varying Transfer Function | Discrete-time transfer function with varying coefficients |
 | Discrete Varying State Space | Discrete-time state-space model with varying matrix values |
 | Discrete Varying Observer Form | Discrete-time observer-form state-space model with varying matrix values |
Argomenti
Sistemi di controllo a guadagno programmato
- Gain Scheduling Basics
Gain scheduling is an approach to control of non-linear systems using a family of linear controllers, each providing satisfactory control for a different operating point of the system. - Model Gain-Scheduled Control Systems in Simulink
In Simulink, model gain schedules using lookup tables, interpolation blocks, or MATLAB Function blocks.
Sincronizzazione delle pianificazioni del guadagno
- Tune Gain Schedules in Simulink
Understand the general tuning workflow for usingsystuneto tune gain-scheduled controllers. - Plant Models for Gain-Scheduled Controller Tuning
To tune a gain-scheduled control system, you need a collection of linear models describing the plant dynamics at the selected design points. - Multiple Design Points in slTuner Interface
For tuning a gain-scheduled control system, associate a family of linear plant models with theslTunerinterface to your Simulink model. - Parameterize Gain Schedules
A gain surface parameterizes a variable gain in terms of the scheduling variables. Use gain surfaces to model variable gains in a gain-scheduled control system. - Change Requirements with Operating Condition
When tuning gain-scheduled controllers, you can specify tuning objectives that depend on the scheduling variables. - Validate Gain-Scheduled Control Systems
Tuning gain-scheduled controllers guarantees suitable performance only near each design point. It is important to validate the tuning results over the full range of operating conditions.
Caso di studio del pilota automatico HL-20
- Trimming and Linearization of the HL-20 Airframe
Linearize an airframe model at an array of design points to use for gain-scheduled control design. - Angular Rate Control in the HL-20 Autopilot
Tune gain-scheduled PI controllers for the inner loop of the HL-20 airframe model. - Attitude Control in the HL-20 Autopilot - SISO Design
Tune a gain-scheduled SISO architecture for controlling roll, pitch, and yaw of the airframe. - Attitude Control in the HL-20 Autopilot - MIMO Design
Tune a gain-scheduled MIMO architecture for controlling roll, pitch, and yaw of the airframe. - MATLAB Workflow for Tuning the HL-20 Autopilot
Design a gain-scheduled control system for the HL-20 airframe in MATLAB.
Esempi in primo piano
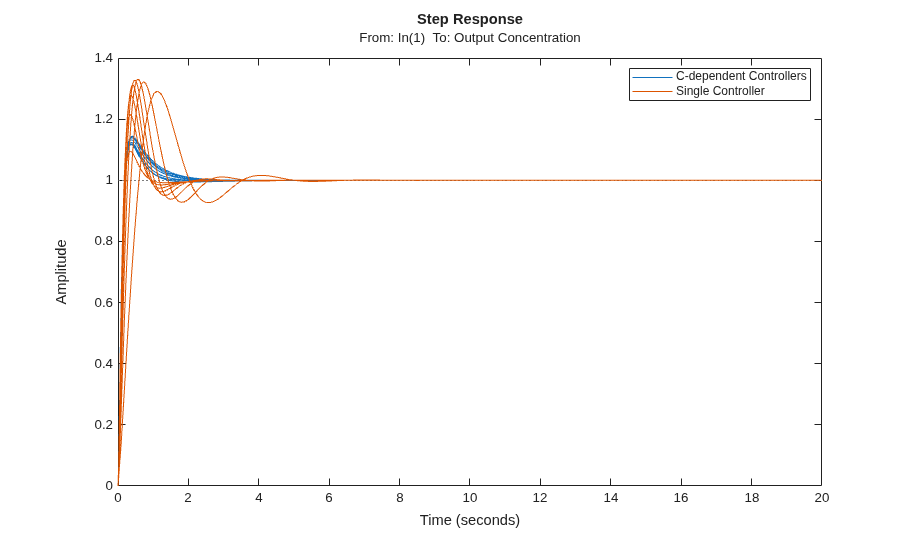
Design Family of PID Controllers for Multiple Operating Points
If your nonlinear Simulink model operates over a wide range of operating conditions, you can design an array of PID controllers for multiple model operating points.
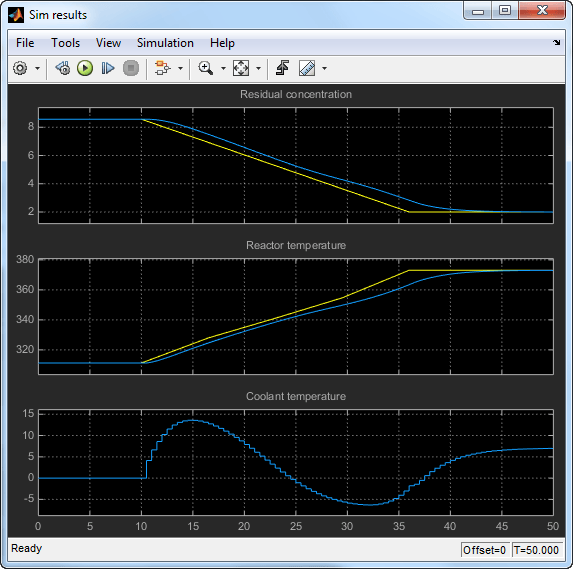
Gain-Scheduled Control of a Chemical Reactor
Tune a gain-scheduled controller for a chemical reactor transitioning from low to high conversion rate.
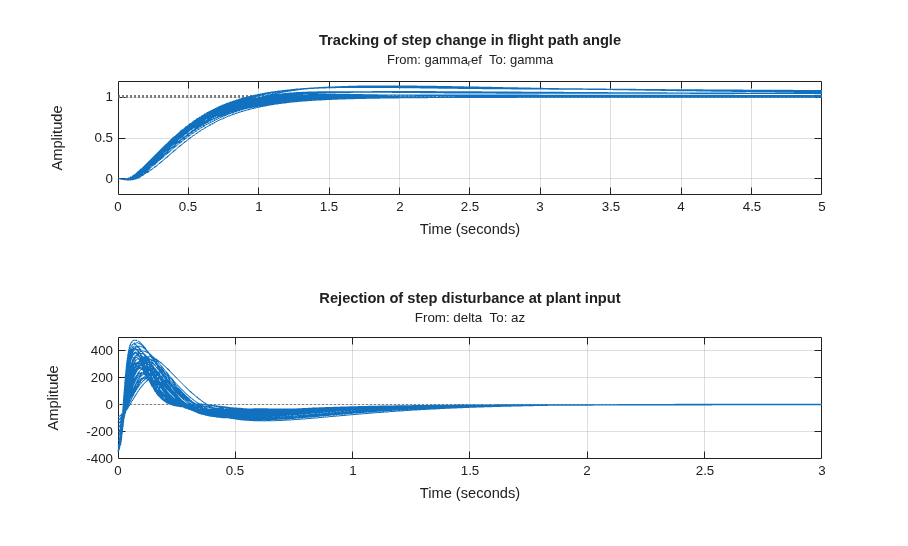
Tuning of Gain-Scheduled Three-Loop Autopilot
Uses systune to generate smooth gain-schedules for a
two-dimensional grid of operating conditions for a control system modeled in Simulink.

