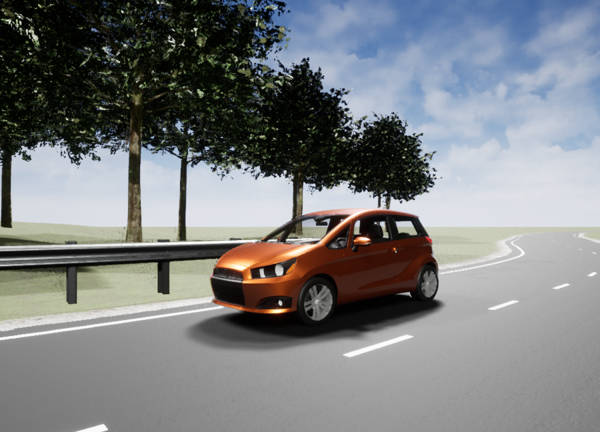
Vehicle Path Tracking Using Model Predictive Control (MPC)
This submission contains a model to show the implementation of MPC on a vehicle moving in a US Highway scene.
https://github.com/mathworks/vehicle-model-predictive-control

Al momento, stai seguendo questo contributo
- Vedrai gli aggiornamenti nel tuo feed del contenuto seguito
- Potresti ricevere delle email a seconda delle tue preferenze per le comunicazioni
Cita come
MathWorks Student Competitions Team (2026). Vehicle Path Tracking Using Model Predictive Control (MPC) (https://github.com/mathworks/vehicle-model-predictive-control/releases/tag/v1.0.2), GitHub. Recuperato .
Informazioni generali
- Versione (1,31 MB)
-
 Visualizza la licenza su GitHub
Compatibilità della release di MATLAB
- Compatibile con qualsiasi release
Compatibilità della piattaforma
- Windows
- macOS
- Linux
| Versione | Pubblicato | Note della release | Action |
|---|---|---|---|
| 1.0.2 | See release notes for this release on GitHub: https://github.com/mathworks/vehicle-model-predictive-control/releases/tag/v1.0.2 |
||
| 1.0.1 | See release notes for this release on GitHub: https://github.com/mathworks/vehicle-model-predictive-control/releases/tag/v1.0.1 |
||
| 1.0.0 |
Per visualizzare o segnalare problemi su questo componente aggiuntivo di GitHub, visita GitHub Repository.
Per visualizzare o segnalare problemi su questo componente aggiuntivo di GitHub, visita GitHub Repository.

