CAN
R2026aComunicazione utilizzando il protocollo CAN
Controller Area Network (CAN) è un protocollo di comunicazione robusto che abilita la comunicazione tra più dispositivi. È possibile sfruttare le capacità del CAN per progettare e implementare in modo efficiente sistemi di comunicazione basati su CAN robusti e affidabili.
Blocchi
 | CAN Transmit | Transmit message to CAN network |
 | CAN Receive | Receive message from CAN network |
 | On-board CAN Receive | Receive messages using on-board Arduino CAN controller (Da R2024b) |
 | On-board CAN Transmit | Transmit messages to CAN network using on-board Arduino CAN controller (Da R2024b) |
Impostazioni modello
Esempi in primo piano
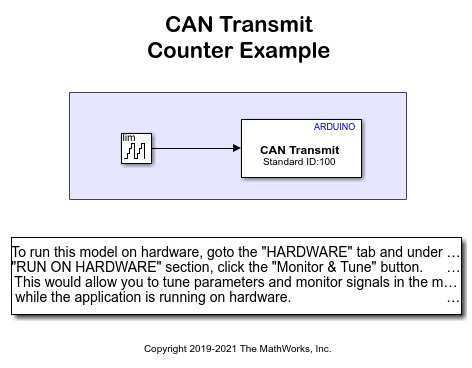
Transmit and Receive Data Using Arduino CAN Blocks
Use Simulink® Support Package for Arduino® Hardware to transmit and receive data from the CAN network using the specified CAN device.
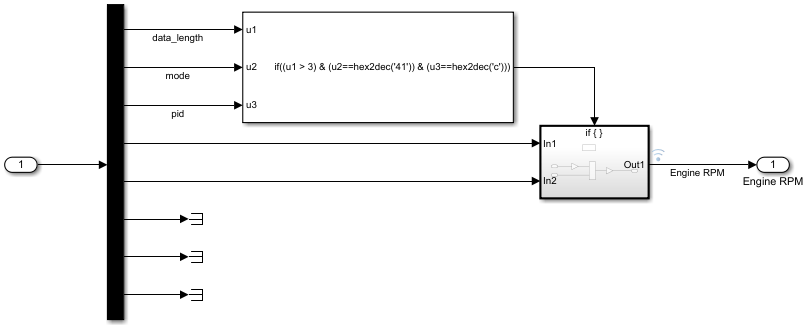
Monitor Engine RPM Using Arduino CAN Blocks
Use Simulink® Support Package for Arduino® Hardware to monitor vehicle engine RPM using Arduino CAN blocks.

