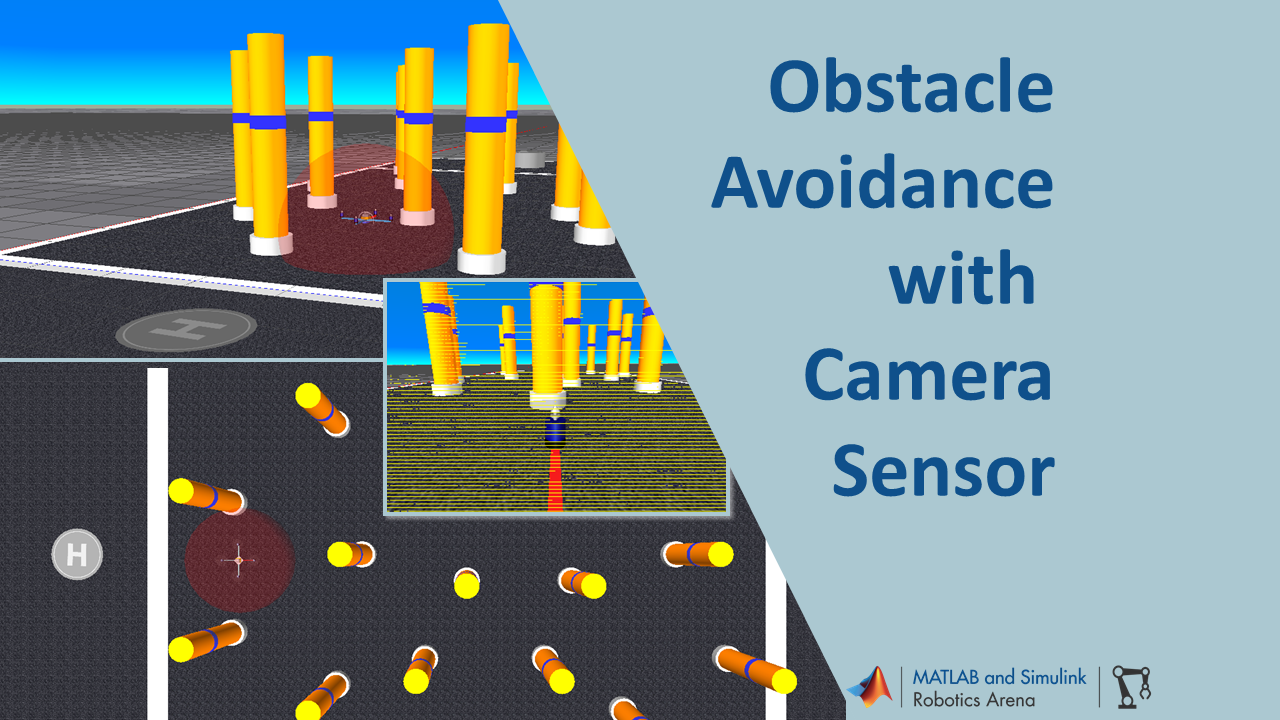
Obstacle Avoidance with Camera Sensor using Simulink
Obstacle avoidance for UAV/UGV using optical flow algorithm calculated using the vehicle's front view camera.
https://github.com/mathworks-robotics/obstacle-avoidance-using-camera

Al momento, stai seguendo questo contributo
- Vedrai gli aggiornamenti nel tuo feed del contenuto seguito
- Potresti ricevere delle email a seconda delle tue preferenze per le comunicazioni
Cita come
MathWorks Student Competitions Team (2026). Obstacle Avoidance with Camera Sensor using Simulink (https://github.com/mathworks-robotics/obstacle-avoidance-using-camera/releases/tag/1.0.0), GitHub. Recuperato .
Informazioni generali
- Versione (1,56 MB)
-
 Visualizza la licenza su GitHub
Compatibilità della release di MATLAB
- Compatibile con R2021a e release successive
Compatibilità della piattaforma
- Windows
- macOS
- Linux
| Versione | Pubblicato | Note della release | Action |
|---|---|---|---|
| 1.0.0 |
Per visualizzare o segnalare problemi su questo componente aggiuntivo di GitHub, visita GitHub Repository.
Per visualizzare o segnalare problemi su questo componente aggiuntivo di GitHub, visita GitHub Repository.

