Fusione del sensore IMU con Simulink
Questo esempio mostra come generare e fondere i dati del sensore IMU utilizzando Simulink ®. È possibile modellare con precisione il comportamento di un accelerometro, di un giroscopio e di un magnetometro e fondere i loro output per calcolare l'orientamento.
Unità di misura inerziale
Un'unità di misura inerziale (IMU) è un gruppo di sensori costituito da un accelerometro che misura l'accelerazione e da un giroscopio che misura la velocità angolare. Spesso viene incluso anche un magnetometro per misurare il campo magnetico terrestre. Ciascuno di questi tre sensori produce una misurazione a 3 assi e queste tre misurazioni costituiscono una misurazione a 9 assi.
Sistema di assetto, rotta e riferimento
Un sistema di riferimento e orientamento dell'assetto (AHRS) rileva le letture del sensore a 9 assi e calcola l'orientamento del dispositivo. Questo orientamento è dato rispetto al sistema di riferimento NED, dove N è la direzione del Magnetic North. Il blocco AHRS in Simulink realizza questo risultato utilizzando una struttura di filtro di Kalman indiretto.
Simulink System
Aprire il modello Simulink che fonde i dati del sensore IMU.
open_system('IMUFusionSimulinkModel');
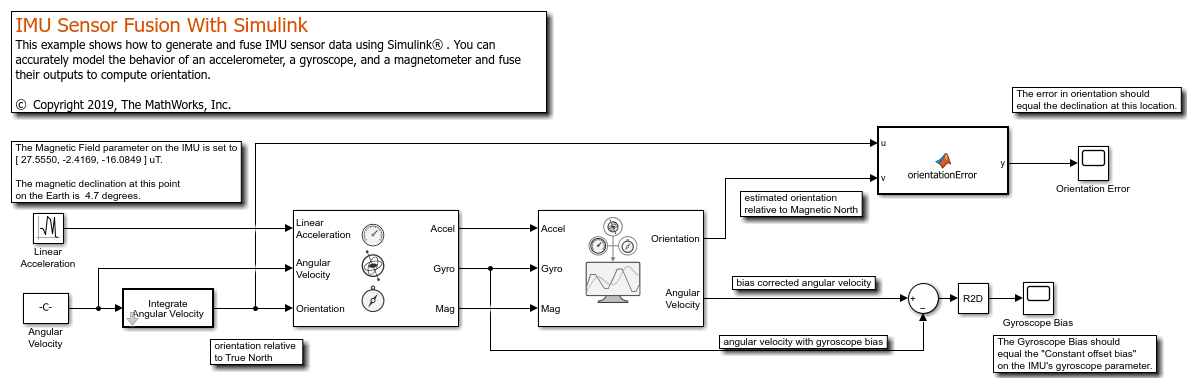
Input e configurazione
Gli input del blocco IMU sono l'accelerazione lineare del dispositivo, la velocità angolare e l'orientamento rispetto al frame di navigazione. L'orientamento è sotto forma di un quaternione (un vettore 4 per 1 in Simulink) o di una matrice di rotazione (una matrice 3 per 3 in Simulink) che ruota le quantità nel sistema di riferimento di navigazione nel sistema di riferimento del corpo. In questo modello, la velocità angolare viene semplicemente integrata per creare un input di orientamento. La velocità angolare è espressa in rad/s e l'accelerazione lineare è espressa in m/s^2. Poiché l'AHRS ha un solo input correlato alla traslazione (l'input dell'accelerometro), non è in grado di distinguere tra gravità e accelerazione lineare. Pertanto, l'algoritmo AHRS presuppone che l'accelerazione lineare sia un processo di rumore bianco a variazione lenta. Questo è un presupposto comune per gli algoritmi di fusione a 9 assi.
True North vs Magnetic North
Il parametro del campo magnetico nella finestra di dialogo blocco IMU può essere impostato sul valore del campo magnetico locale. I valori del campo magnetico possono essere trovati sul sito web della NOAA o utilizzando la funzione wrldmagm in Aerospace Toolbox. I valori del campo magnetico nella finestra di dialogo blocco IMU corrispondono alle letture di un magnetometro perfetto orientato verso il True North. Pertanto, l'input di orientamento al blocco IMU è relativo al frame NED, dove N è la direzione del True North. Tuttavia, il filtro AHRS naviga verso il Magnetic North, il che è tipico di questo tipo di filtro. Pertanto, l'orientamento immesso nell'IMU e l'orientamento stimato all'uscita dell'AHRS differiscono per l'angolo di declinazione tra il True North e Magnetic North.
Questa simulazione è impostata per latitudine  e longitudine . Il campo magnetico in questa posizione è impostato come [27,5550, -2,4169, -16,0849] microtesla nel bloccoIMU. La declinazione in questa posizione è di circa

Simulazione
Simulare il modello. L'orientamento dell'input dell'IMU e l'orientamento stimato dell'output dell'AHRS vengono confrontati utilizzando la distanza dei quaternioni. Questa soluzione è preferibile rispetto alla differenziazione degli equivalenti dell'angolo di Eulero, considerando le singolarità dell'angolo di Eulero.
sim('IMUFusionSimulinkModel');
Orientamento stimato
La differenza tra l'orientamento stimato e quello reale dovrebbe essere di circa , che è la declinazione a questa latitudine e longitudine.
Bias del giroscopio
Il secondo output del filtro AHRS è la lettura del giroscopio corretta per la polarizzazione. Nel bloccoIMU, al giroscopio è stata assegnata una polarizzazione di 0,0545 rad/s o 3,125 deg/s, che dovrebbe corrispondere al valore dello stato stazionario nel blocco oscilloscopio Gyroscope Bias.
Ulteriori esercizi
Variando i parametri sull'IMU, dovresti notare un corrispondente cambiamento nell'orientamento dell'output dell'AHRS. È possibile impostare i parametri sul blocco IMU in modo che corrispondano a un datasheet IMU reale e regolare i parametri AHRS in base alle proprie esigenze.

