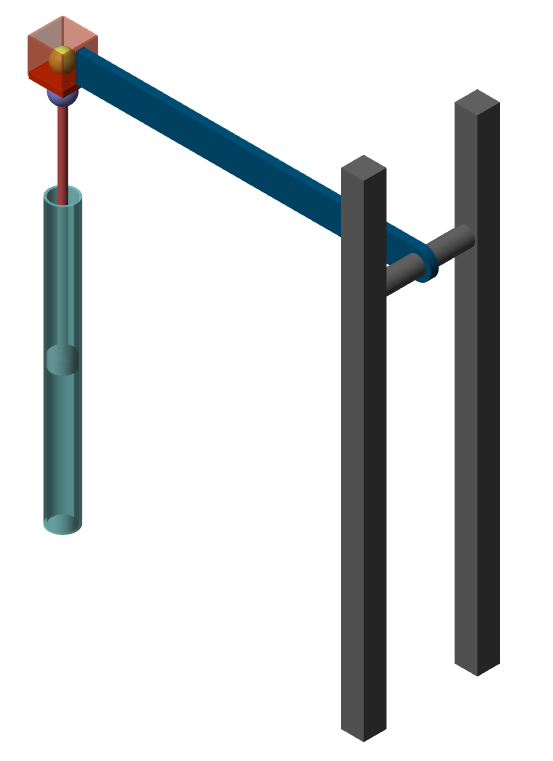
Modeling Pneumatic Robot Actuators
This submission contains pneumatic robot models created with Simulink, Simscape, and Simscape Multibody.

Al momento, stai seguendo questo contributo
- Vedrai gli aggiornamenti nel tuo feed del contenuto seguito
- Potresti ricevere delle email a seconda delle tue preferenze per le comunicazioni
Cita come
MathWorks Student Competitions Team (2026). Modeling Pneumatic Robot Actuators (https://it.mathworks.com/matlabcentral/fileexchange/69331-modeling-pneumatic-robot-actuators), MATLAB Central File Exchange. Recuperato .
Riconoscimenti
Ispirato da: Simscape Multibody Contact Forces Library, Simscape Multibody Parts Library, Simscape Multibody Multiphysics Library
Informazioni generali
- Versione (8,59 MB)
Compatibilità della release di MATLAB
- Compatibile con qualsiasi release
Compatibilità della piattaforma
- Windows
- macOS
- Linux
| Versione | Pubblicato | Note della release | Action |
|---|---|---|---|
| 1.1.0 | This submission contains a set of models created with Simulink, Simscape, and Simscape Multibody.
|
||
| 1.0.0 |

