Costante
R2026bUtilizzare i blocchi della libreria Continuous per modellare sistemi che variano regolarmente nel tempo. I blocchi continui generano output ad ogni passo temporale della simulazione anziché a intervalli discreti. Utilizzare questi blocchi per calcolare le derivate, integrare i segnali, introdurre ritardi di trasporto, implementare controller PID o rappresentare sistemi lineari come modelli della funzione di trasferimento o modelli stato-spazio.
Per aggiungere blocchi da questa libreria al modello, vedere Add Blocks to Models.
Blocchi
 | Derivative | Calcolare la derivata continua approssimata del segnale continuo di input rispetto al tempo |
 | Descriptor State-Space | Model continuous linear system as system of implicit state-space equations |
 | Entity Transport Delay | Introduce a delay in propagation of a SimEvents message |
 | First Order Hold | Implement linearly extrapolated first order hold on input signal |
 | Integrator | Integrate signal |
 | PID Controller | Continuous-time or discrete-time PID controller |
 | PID Controller (2DOF) | Continuous-time or discrete-time two-degree-of-freedom PID controller |
 | Second-Order Integrator | Second-order integration of input signal |
 | State-Space | Implementare un sistema lineare stato-spazio |
 | Transfer Fcn | Modellare un sistema lineare come funzione di trasferimento |
 | Transport Delay | Posticipare l'input di una determinata quantità di tempo |
 | Variable Time Delay | Delay input by variable amount of time |
 | Variable Transport Delay | Delay input by variable amount of time |
 | Zero-Pole | Model system using zero-pole-gain transfer function |
Strumenti
| Library Browser | Find and add blocks to model |
Argomenti
- Add Blocks to Models
Use the Library Browser and quick insert menu to insert blocks.
- Model a Continuous System
Model a system with variables defined at all time values.
Informazioni complementari
Esempi in primo piano
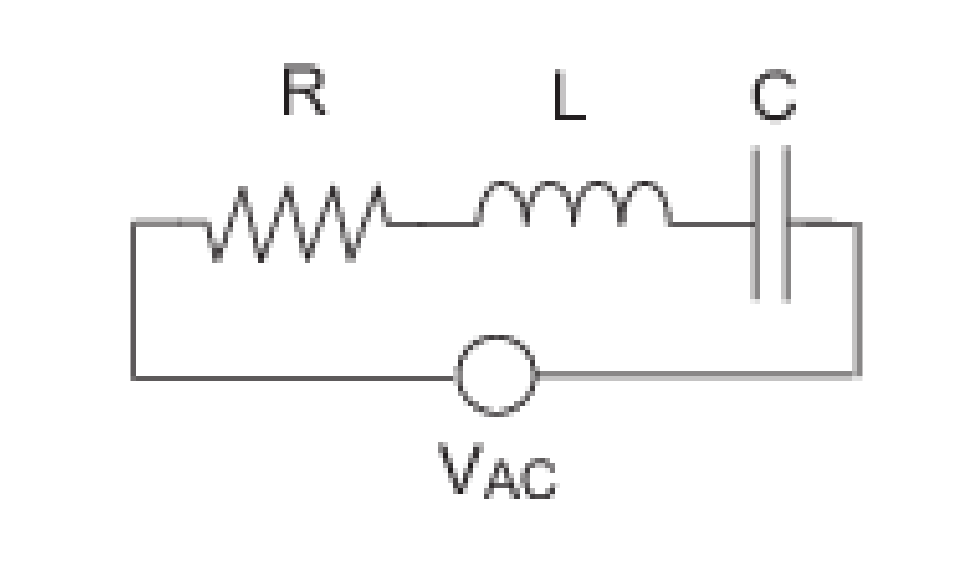
Modellazione di un circuito RLC in serie
Modellare un circuito RLC in serie evitando loop algebrici utilizzando il blocco Descriptor State Space.
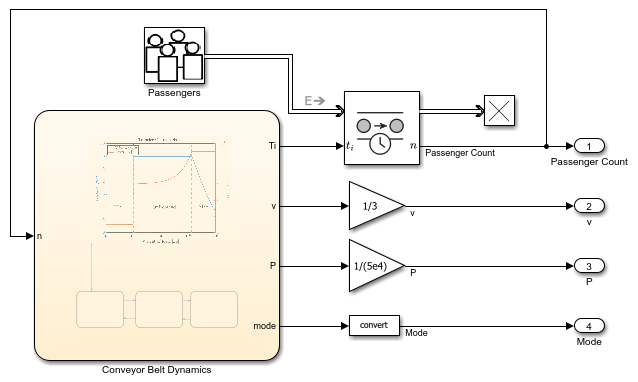
Model Conveyor Belt as Cyber-Physical System
Model a variable-speed conveyor belt as a cyber-physical system by combining continuous-time, discrete-event, and finite-state modeling techniques. The model in this example integrates the modeling techniques required to represent the cyber-physical system into a single simulation environment by using Simulink®, SimEvents®, and Stateflow®.
Risorse didattiche
Hardware virtuale e laboratori per i controlli
Imparare i concetti relativi alla creazione di sistemi di controllo con feedback a loop aperto/chiuso, al calcolo delle funzioni di trasferimento e all'esecuzione dell'analisi di posizione.

