Costante
R2026aUtilizzare i blocchi della libreria Continuous per modellare le equazioni differenziali. È possibile acquisire la derivata di un segnale. È possibile integrare o ritardare un segnale. È possibile modellare i PID Controller e i sistemi lineari utilizzando funzioni di trasferimento o rappresentazioni stato-spazio.
Blocchi
 | Derivative | Calcolare la derivata continua approssimata del segnale continuo di input rispetto al tempo |
 | Descriptor State-Space | Model continuous linear system as system of implicit state-space equations |
 | Entity Transport Delay | Introduce a delay in propagation of a SimEvents message |
 | First Order Hold | Implement linearly extrapolated first order hold on input signal |
 | Integrator | Integrate signal |
 | PID Controller | Continuous-time or discrete-time PID controller |
 | PID Controller (2DOF) | Continuous-time or discrete-time two-degree-of-freedom PID controller |
 | Second-Order Integrator | Second-order integration of input signal |
 | State-Space | Implementare un sistema lineare stato-spazio |
 | Transfer Fcn | Modellare un sistema lineare come funzione di trasferimento |
 | Transport Delay | Posticipare l'input di una determinata quantità di tempo |
 | Variable Time Delay | Delay input by variable amount of time |
 | Variable Transport Delay | Delay input by variable amount of time |
 | Zero-Pole | Model system using zero-pole-gain transfer function |
Argomenti
- Model a Continuous System
Model a system with variables defined at all time values.
Esempi in primo piano
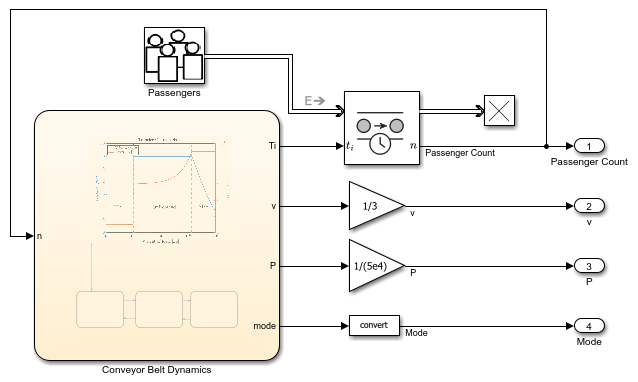
Model Conveyor Belt as Cyber-Physical System
Model a variable-speed conveyor belt as a cyber-physical system by combining continuous-time, discrete-event, and finite-state modeling techniques. The model in this example integrates the modeling techniques required to represent the cyber-physical system into a single simulation environment by using Simulink®, SimEvents®, and Stateflow®.
Risorse didattiche

Hardware virtuale e laboratori per i controlli
Imparare i concetti relativi alla creazione di sistemi di controllo con feedback a loop aperto/chiuso, al calcolo delle funzioni di trasferimento e all'esecuzione dell'analisi di posizione.

